

[Research Contribution] Ước lượng tham số động cơ điện một chiều bằng phương pháp khởi tạo lai RLS-EKF dựa trên mô hình ARX/MIMO
2 Tháng Mười, 2026
Từ khóa: Động cơ điện một chiều có chổi than, Nhận dạng tham số, ARX/MIMO, RLS, EKF, PSO.
Động cơ điện một chiều có chổi than được sử dụng rộng rãi trong robot, thiết bị tự động và các hệ truyền động. Tuy nhiên, hiệu quả điều khiển phụ thuộc lớn vào độ chính xác của các tham số bên trong động cơ. Từ đó, nhóm nghiên cứu thuộc UEH Mekong, Đại học Kinh tế Thành phố Hồ Chí Minh (UEH) và Trường Đại học Công nghệ Kỹ thuật Vĩnh Long, đã đề xuất phương pháp lai kết hợp RLS-EKF bình phương tối thiểu đệ quy (RLS), bộ lọc Kalman mở rộng được khởi tạo từ RLS (RLS-EKF), trong đó RLS nhanh chóng tạo giá trị ước lượng ban đầu và EKF tiếp tục hiệu chỉnh để nâng cao độ chính xác. Kết quả mô phỏng cho thấy phương pháp này tái hiện dòng điện và tốc độ tốt hơn so với RLS thuần túy và PSO, đồng thời vẫn duy trì chi phí tính toán hợp lý. Đây là hướng tiếp cận tiềm năng cho các hệ thống điều khiển thời gian thực và thiết bị nhúng có tài nguyên hạn chế.
Nhận dạng chính xác tham số – nền tảng nâng cao hiệu quả điều khiển
Động cơ điện một chiều có chổi than được sử dụng phổ biến trong robot, băng tải, cơ cấu chấp hành, thiết bị giáo dục và các hệ thống tự động hóa nhờ cấu tạo đơn giản, chi phí thấp và khả năng điều chỉnh tốc độ, vị trí thuận tiện. Để động cơ vận hành ổn định và đáp ứng chính xác tín hiệu điều khiển, cần xác định các tham số vật lý như điện trở, điện cảm phần ứng, hằng số điện áp và mô-men, mô-men quán tính và hệ số ma sát nhớt. Những tham số này chi phối mối quan hệ giữa điện áp đầu vào, dòng điện, mô-men và tốc độ quay.
Khi các tham số không chính xác, mô hình toán học có thể sai lệch so với động cơ thực, làm tăng sai số điều khiển, kéo dài thời gian đáp ứng hoặc ảnh hưởng đến độ ổn định của hệ thống.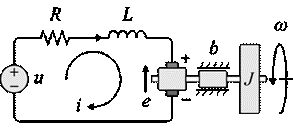
Hình 1. Mô hình động cơ một chiều có chổi than
Trên thực tế, thông số do nhà sản xuất cung cấp thường được xác định trong những điều kiện nhất định. Khi vận hành, điện trở có thể thay đổi theo nhiệt độ, ma sát chịu ảnh hưởng của hao mòn cơ khí, còn mô-men quán tính biến đổi theo tải kết nối. Vì vậy, nhận dạng tham số từ dữ liệu đo thực tế là bước quan trọng để xây dựng mô hình phản ánh sát hơn trạng thái vận hành của động cơ.
Kết hợp RLS và EKF để nâng cao độ chính xác nhận dạng
Nghiên cứu sử dụng mô hình ARX/MIMO để mô tả đồng thời mối quan hệ giữa điện áp phần ứng, dòng điện và tốc độ góc, từ đó xây dựng bài toán ước lượng năm tham số vật lý chính của động cơ. Trên cùng mô hình và tập dữ liệu, nhóm tác giả khảo sát ba phương pháp: bình phương tối thiểu đệ quy (RLS), bộ lọc Kalman mở rộng khởi tạo từ RLS (RLS-EKF) và tối ưu hóa bầy đàn (PSO).
RLS có ưu thế về tốc độ xử lý và khả năng cập nhật tham số khi có dữ liệu mới, nhưng độ chính xác có thể hạn chế với các tham số nhạy hoặc khó quan sát. Trong khi đó, EKF sử dụng mô hình động học kết hợp dữ liệu đo để hiệu chỉnh trạng thái và tham số, song hiệu quả phụ thuộc nhiều vào giá trị khởi tạo. PSO có khả năng tìm kiếm nghiệm trên không gian tham số phi tuyến, nhưng cần đánh giá nhiều bộ tham số qua các vòng lặp, làm tăng chi phí tính toán.
Từ những ưu điểm và hạn chế đó, nhóm nghiên cứu đề xuất phương pháp khởi tạo lai RLS-EKF. Cụ thể, RLS trước tiên tạo ra bộ tham số ước lượng sơ bộ; sau đó, bộ tham số này được dùng làm giá trị khởi tạo cho EKF. Cách tiếp cận giúp EKF bắt đầu từ miền nghiệm hợp lý hơn, giảm sự phụ thuộc vào giá trị khởi tạo thủ công, đồng thời hạn chế chi phí tìm kiếm lớn như PSO. Trong chiến lược này, RLS đảm nhiệm bước ước lượng nhanh, còn EKF tiếp tục hiệu chỉnh để nâng cao chất lượng nhận dạng.
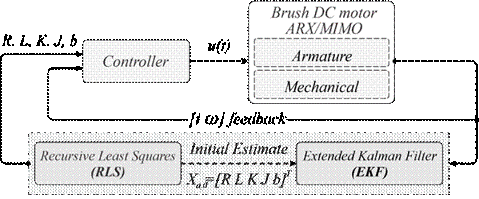
Hình 2. Sơ đồ phương pháp khởi tạo lai RLS-EKF
RLS-EKF cải thiện khả năng tái hiện dòng điện và tốc độ
Nhóm tác giả triển khai mô phỏng trên MATLAB với tập dữ liệu gồm 2.001 mẫu, có bổ sung nhiễu vào điện áp, dòng điện và tốc độ. Kết quả cho thấy RLS-EKF đạt sai số 0,25% đối với điện trở, 0,18% đối với hằng số điện áp và mô-men, 1,70% đối với mô-men quán tính và 16,67% đối với hệ số ma sát nhớt. Điện cảm vẫn là tham số khó ước lượng và còn sai lệch đáng kể, cho thấy cần tiếp tục cải thiện phương pháp.
Về khả năng tái hiện đầu ra, mô hình RLS-EKF đạt chỉ số phù hợp (FIT) 93,50% đối với dòng điện và 99,51% đối với tốc độ góc. Các đồ thị so sánh cũng cho thấy mô hình bám sát dữ liệu tốt hơn, đặc biệt tại những thời điểm tín hiệu biến đổi nhanh.
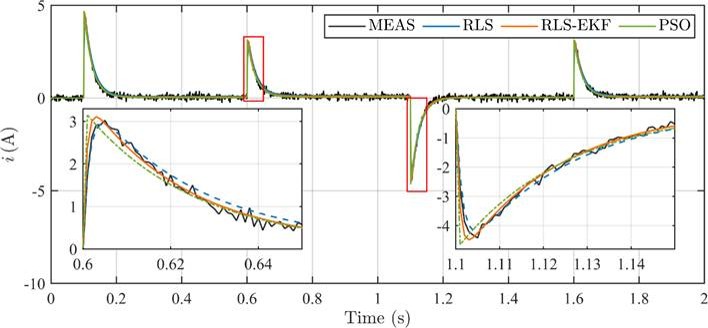
Hình 3. So sánh dòng điện giữa thực tế và các mô hình ước lượng
Kết quả mô phỏng cho thấy phương pháp khởi tạo lai RLS-EKF có tiềm năng cải thiện chất lượng nhận dạng tham số và khả năng tái hiện động học của động cơ, đồng thời duy trì chi phí tính toán phù hợp. Đây là cơ sở để tiếp tục kiểm chứng phương pháp trên dữ liệu thực nghiệm và đánh giá khả năng triển khai trên các nền tảng điều khiển nhúng.
Hướng đến hệ thống điều khiển thích nghi và thiết bị nhúng
Nghiên cứu góp phần làm rõ khả năng kết hợp nhận dạng đệ quy và lọc trạng thái trong bài toán ước lượng nhiều tham số động cơ. Phương pháp RLS-EKF tạo tiền đề phát triển các hệ thống điều khiển có khả năng cập nhật mô hình, thích nghi với sự thay đổi của thiết bị và vận hành trên nền tảng tính toán hạn chế. Hướng tiếp cận này có ý nghĩa tiềm năng đối với robot, thiết bị cơ điện, hệ thống tự động hóa và các giải pháp sản xuất thông minh.
Trong giai đoạn tiếp theo, nhóm nghiên cứu dự kiến xem xét ảnh hưởng của mô-men tải, đồng thời triển khai và đánh giá phương pháp trực tiếp trên vi điều khiển. Các bước này sẽ giúp làm rõ hơn khả năng ứng dụng trong điều kiện vận hành thực tế, hướng đến đưa kết quả nghiên cứu về nhận dạng và điều khiển thông minh đến gần hơn với nhu cầu của doanh nghiệp và cộng đồng.
Xem toàn bộ bài nghiên cứu Ước lượng tham số động cơ điện một chiều bằng phương pháp khởi tạo lai RLS-EKF dựa trên mô hình ARX/MIMO TẠI ĐÂY.
Nhóm tác giả: ThS. Nguyễn Ngọc Tuấn, TS. Nguyễn Minh Triều, GS.TS. Nguyễn Trường Thịnh – Đại học Kinh tế Thành phố Hồ Chí Minh (UEH), TS. Nguyễn Tấn Nó – Trường Đại học Công nghệ Kỹ thuật Vĩnh Long.
Đây là bài viết nằm trong chuỗi bài lan tỏa nghiên cứu và kiến thức ứng dụng với thông điệp “For a More Sustainable Mekong – Vì một Đồng bằng sông Cửu Long bền vững”, thuộc chương trình “Research Contribution For All – Nghiên Cứu Vì Cộng Đồng” do UEH thực hiện. UEH trân trọng kính mời Quý độc giả cùng đón xem bản tin UEH Research Insights tiếp theo.
Tin, ảnh: Tác giả, Phòng Tuyển sinh – Truyền thông UEH Mekong, Ban Truyền thông và Phát triển đối tác UEH
 Chia sẻ:



[HCMC Beyond – Tập 2]: Làm chủ công nghệ, đồng kiến tạo Thành phố tương lai
18 Tháng Chín, 2026
[Research Contribution] Người dùng xanh có đang rời xa ứng dụng gọi xe?
11 Tháng Tám, 2026
[Research Contribution] Khi đại học cùng giải bài toán của thành phố
28 Tháng Bảy, 2026









[Unbox Glo-cal Program] Vi vu Đông Nam Á cùng Chương trình Cử nhân ASIA Co-op
20 Tháng Mười Hai, 2025


[Research Contribution] Đồng đổi mới sáng tạo cho nền kinh tế đại dương bền vững
12 Tháng Mười Hai, 2025


[Research Contribution] Khám phá sự đối lập giữa nghiện thương hiệu và tình yêu thương hiệu
24 Tháng Mười Một, 2025


[Research Contribution] Phát triển bền vững – Góc nhìn đa chiều về hạnh phúc
8 Tháng Mười, 2025







[Research Contribution] Những góc nhìn mới về tương lai của thế giới ảo
16 Tháng Sáu, 2025


[Podcast] Góp ý giải pháp phát triển giáo dục Đại học
5 Tháng Hai, 2025

[Podcast] Các yếu tố ảnh hưởng đến động lực học tập của sinh viên
22 Tháng Một, 2025


[Podcast] “Mô hình Campus thích ứng – Giải pháp dành cho Mekong bền vững”
13 Tháng Một, 2025


[Podcast] Đào tạo nhân lực Mekong tương lai: Trao quyền hành động bền vững
30 Tháng Mười Hai, 2024

[Podcast] Dự án Phát triển khung công bằng giao thoa nhằm khuyến khích khả năng đi bộ
30 Tháng Mười Hai, 2024


[Podcast] Chiến lược thiết kế hậu kỹ thuật số trong nghệ thuật truyền thông
27 Tháng Mười Một, 2024


[Podcast] Đồng sáng tạo và xây dựng cộng đồng ArtTech hướng tới tương lai bền vững
26 Tháng Mười Một, 2024


[Podcast] NFTs – Cuộc cách mạng nghệ thuật hay cơn sốt nhất thời?
18 Tháng Mười Một, 2024


[Podcast] CareFeeder – Giải pháp công nghệ hỗ trợ người già và bệnh nhân Parkinson tự ăn uống
11 Tháng Mười Một, 2024


[Podcast] Ứng dụng học máy trong phân tích dữ liệu quản trị nguồn nhân lực
11 Tháng Mười Một, 2024


[Podcast] Nghệ thuật dân gian thời 4.0: Múa rối nước tự động dựa trên nền tảng robot
7 Tháng Mười Một, 2024

[Podcast] Bứt phá hiệu suất sáng tạo nhân viên nhờ phản hồi mang tính phát triển
7 Tháng Mười Một, 2024

[Podcast] Giải pháp MPIA: Lối thoát tạm thời cho cuộc khủng hoảng thương mại quốc tế?
7 Tháng Mười Một, 2024


[Podcast] “Căn bệnh Hà Lan” trong việc nhận kiều hối và trường hợp Việt Nam
31 Tháng Mười, 2024


[Podcast] Phong Cách Lãnh Đạo Đạo Đức Và Hành Vi Ngoài Vai Trò Của Công Chức
29 Tháng Bảy, 2024


[Podcast] Định Hình Chiến Lược Phát Triển Toàn Diện, Bền Vững Cho Đất Nước
25 Tháng Bảy, 2024


[Podcast] Mô Hình Đại Học Bền Vững Dành Cho Các Thị Trường Mới Nổi
19 Tháng Bảy, 2024

[Podcast] Những Tiếp Cận Mới Nhất Dành Cho Các Đại Học Bền Vững
11 Tháng Bảy, 2024


[Podcast] Tác Động Của Nguồn Nhân Lực Xanh Đến Các Mục Tiêu Về Môi Trường
24 Tháng Năm, 2024

Kinh Tế Xã Hội Và Sự Phát Thải CO2 Ở Việt Nam Giai Đoạn 1990 – 2018
23 Tháng Năm, 2024


Pháp Luật Dữ Liệu – Kỳ 1: Cần Một Cách Tiếp Cận Mới
15 Tháng Năm, 2024

[Podcast] Pháp Luật Dữ Liệu – Kỳ 1: Cần Một Cách Tiếp Cận Mới
14 Tháng Năm, 2024


Đánh Giá Quảng Cáo Trên Nền Tảng Tiktok
8 Tháng Năm, 2024

[Podcast] Đánh Giá Quảng Cáo Trên Nền Tảng Tiktok
7 Tháng Năm, 2024

[podcast] Phản Ứng Của Chính Sách Xã Hội Đối Với Đại Dịch Covid-19 Ở Một Số Quốc Gia (Kỳ 1)
8 Tháng Mười Hai, 2023
Promoting Learner Autonomy in English Language Learning (Part 2)
28 Tháng Mười Một, 2023
[Podcast] Ngoại giao kinh tế Việt Nam trong thời kỳ đổi mới và hội nhập quốc tế
10 Tháng Mười Một, 2023
ArtTech and sustainable development
27 Tháng Mười, 2023
Cộng đồng ArtTech đầu tiên tại Việt Nam – Một năm nhìn lại
9 Tháng Mười, 2023
ArtTech – Một xu hướng tương lai
5 Tháng Mười, 2023
ArtTech và phát triển bền vững
3 Tháng Mười, 2023
[Podcast] Máy Tính Và Công Nghệ “Không Đi Một Mình” – Phần 4
24 Tháng Bảy, 2023
[Podcast] Tác Động Của Đồng Tiền Kỹ Thuật Số Đến Tỷ Giá Hối Đoái
14 Tháng Mười Một, 2022
[Podcast] Chuyển Đổi Số Trong Ngành Du Lịch Việt Nam
5 Tháng Năm, 2022
[Podcast] Chuyển Đổi Số Trong Lĩnh Vực Y Tế Ở Việt Nam
25 Tháng Ba, 2022
[Podcast] Phân Tích Dữ Liệu Con Người Tại Việt Nam
18 Tháng Ba, 2022

[Podcast] Chuyển Đổi Số Trong Nông Nghiệp Ở Việt Nam
11 Tháng Ba, 2022
[Podcast] Mô Hình Kinh Tế Chia sẻ: Các Vấn Đề Quản Lý Ở Việt Nam
21 Tháng Một, 2022
[Podcast] Nâng Cao Trải Nghiệm Khách Hàng Trực Tuyến Trong Ngành Du Lịch
15 Tháng Một, 2022
[Podcast] Chính Sách Lao Động Việc Làm Cho TP. HCM Trong Giai Đoạn Sau Giãn Cách
28 Tháng Mười Hai, 2021
[Podcast] Xây Dựng Thị Trường Chứng Khoán Phi Tập Trung Dựa Trên Công Nghệ Blockchain
24 Tháng Mười Hai, 2021
[Podcast] Học Tập Suốt Đời Trong Thế Giới Số: Góc Nhìn Từ Nghề Nghiệp Kế Toán, Kiểm toán
21 Tháng Mười Hai, 2021
[Podcast] Học Tập Suốt Đời Tại UEH: Hướng Đến Đại Học Bền Vững
14 Tháng Mười Hai, 2021
[Podcast] Xu Hướng Kinh Doanh Bán Lẻ Trực Tuyến Thời Kỳ Covid
10 Tháng Mười Hai, 2021
[Podcast] Big Data Cho Mục Tiêu Phát Triển Bền Vững: Kinh Nghiệm Quốc Tế
7 Tháng Mười Hai, 2021
[Podcast] Cải Cách Luật Đất Đai Để Thúc Đẩy Phát Triển Kinh Tế
2 Tháng Mười Hai, 2021
[Podcast] Cuộc Cách Mạng Trong Kinh Tế Học Thực Nghiệm
30 Tháng Mười Một, 2021
[Podcast] Chỉ Số Giá Tiêu Dùng Từ Góc Nhìn Khai Thác Dữ Liệu Lớn (Big Data)
17 Tháng Mười Một, 2021
[Podcast] Toàn Cảnh Tiền Tệ Kỹ Thuật Số – Phần 5 : Tiền Ổn Định Tư Nhân Diem
5 Tháng Mười Một, 2021
Đứt gãy chuỗi cung ứng vùng trọng điểm phía Nam: 8 giải pháp
20 Tháng Mười, 2021
[Podcast]Toàn Cảnh Tiền Tệ Kỹ Thuật Số – Phần 2: Những Cột Mốc Phát Triển
19 Tháng Mười, 2021
[Podcast] Toàn cảnh tiền tệ kỹ thuật số – Phần 1: Xu thế của thời đại
15 Tháng Mười, 2021
NGÂN HÀNG BẮT TAY FINTECH (Phần 3): Các Giải Pháp Hỗ Trợ
8 Tháng Mười, 2021
UEH chủ trì thành công Hội thảo ICBF 2021
7 Tháng Mười, 2021

GRSD 2021- Hội thảo khoa học “Tăng trưởng xanh và phát triển bền vững”
6 Tháng Mười, 2021
NGÂN HÀNG BẮT TAY FINTECH (phần 2): Chọn đối tác theo tiêu chí nào?
4 Tháng Mười, 2021
‘Đổi mới giáo dục nghề nghiệp là động cơ tăng trưởng kinh tế’
30 Tháng Chín, 2021
Giải pháp “mở cửa” an toàn với các khu công nghiệp tại TP Hồ Chí Minh
27 Tháng Chín, 2021
Khi cuộc sống “bình thường mới”, nơi ở cho người lao động cần được quan tâm
9 Tháng Chín, 2021
Hướng phát triển mô hình đào tạo luân phiên (Dual Education) tại Việt Nam
6 Tháng Chín, 2021
Webinar: Tương lai ngành Thẩm định giá trong thập niên mới
17 Tháng Tám, 2021
Hãy là người dùng thông minh khi đón nhận và chia sẻ thông tin
9 Tháng Tám, 2021
Webinar: An toàn thông tin kế toán trong kỷ nguyên số
3 Tháng Tám, 2021
Có nên đưa lãi suất tiền gửi VND về 0 phần trăm?
20 Tháng Bảy, 2021
Chu kỳ giảm giá của đồng USD?
TS. Đinh Thị Thu Hồng và nhóm nghiên cứu
26 Tháng Sáu, 2021
Việt Nam cần kịch bản cho thương mại tương lai
ThS. Tô Công Nguyên Bảo
26 Tháng Sáu, 2021
Hệ thống tiền tệ tiếp theo như thế nào?
TS. Lê Đạt Chí và nhóm nghiên cứu
26 Tháng Sáu, 2021
Chuyển đổi số trong trường đại học: Dạy học trực tuyến sẽ trở thành xu hướng tất yếu
GS.TS. Nguyễn Trọng Hoài
26 Tháng Sáu, 2021
Tiền số ngân hàng Trung ương – Vận hành và thử nghiệm
Châu Văn Thành
26 Tháng Sáu, 2021
Chuyển đổi số trong khu vực công tại Việt Nam
Khoa Quản lý nhà nước
26 Tháng Sáu, 2021

“Cấp cứu” doanh nghiệp trước làn sóng COVID-19 thứ 4
23 Tháng Sáu, 2021
Chuyên gia UEH: Việt Nam nên kết hợp tiêm vaccine miễn phí và dịch vụ
23 Tháng Sáu, 2021
Hội thảo khoa học về Thị trường bảo hiểm Việt Nam (Conference on Vietnam’s Insurance Industry – CVII)
Khoa Toán – Thống Kê
7 Tháng Sáu, 2021
Muốn có trung tâm tài chính phải có chiến lược thích ứng
Khoa Tài chính
5 Tháng Sáu, 2021
Cần đưa giao dịch công nghệ lên sàn chứng khoán
Bộ Khoa học và Công nghệ
5 Tháng Sáu, 2021
Sự hữu ích của Lý thuyết trò chơi: Thảo luận về giải Nobel Kinh tế năm 2020
JABES
5 Tháng Sáu, 2021
Đoán định tư pháp: Xu thế mới trong hành nghề Luật
Khoa Luật
5 Tháng Sáu, 2021
Thiết kế đô thị: tầm nhìn vững chắc cho đô thị bền vững
Viện Đô thị thông minh và Quản lý
5 Tháng Sáu, 2021
Phục hồi du lịch và nỗ lực thoát khỏi vòng xoáy ảnh hưởng bởi Covid-19
Viện Đô thị thông minh và Quản lý
5 Tháng Sáu, 2021
Nghiên cứu Kinh tế học lao động trong sự biến động của thế giới
JABES
5 Tháng Sáu, 2021
Kết hợp Nghệ thuật và Công nghệ hướng đến Thành phố thông minh đáng sống
Viện Đô thị thông minh và Quản lý
5 Tháng Sáu, 2021
Chuỗi bài “The Basics of B2B”: Thị trường việc làm rộng mở nhiều sinh viên chuyên ngành Marketing đang bỏ quên
TS. Đinh Tiên Minh
5 Tháng Sáu, 2021
Môi trường không phải để nhà đầu tư xài miễn phí!
TS. Phạm Khánh Nam
5 Tháng Sáu, 2021
2021 sẽ là năm khởi đầu của chu kỳ tăng trưởng mới
PGS.TS Nguyễn Khắc Quốc Bảo
5 Tháng Sáu, 2021
Quỹ vaccine sẽ khả thi khi có người dân đóng góp
Phạm Khánh Nam, Việt Dũng
5 Tháng Sáu, 2021
Kích thích kinh tế, gia tăng vận tốc dòng tiền
Quách Doanh Nghiệp
5 Tháng Sáu, 2021
Đi tìm chiến lược hậu Covid-19 cho doanh nghiệp bảo hiểm Việt Nam
PGS TS Nguyễn Khắc Quốc Bảo, ThS Lê Văn
5 Tháng Sáu, 2021
Insurtech – Cơ hội và thách thức cho Startup Việt
Ths. Lê Thị Hồng Hoa
5 Tháng Sáu, 2021